


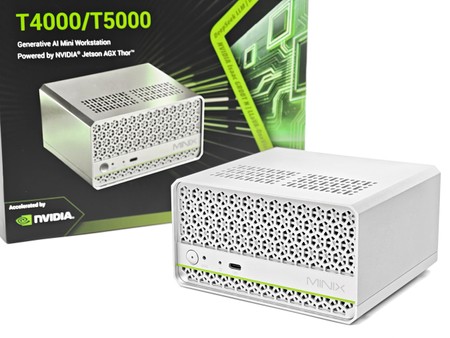
MINIX 推出全新 T5000 生成式 AI 迷你工作站,以緊湊型 1.4L 機身搭載 NVIDIA Blackwell 架構的 Jetson T5000 模組,配備 128GB LPDDR5X 記憶體,並提供高達 2070 FP4 TFLOPS AI 運算效能,相比上代 Jetson Orin 提升了 7.5 倍,無需依賴雲端可在本地端及邊緣端順暢運行 LLM、VLM、VLA 等生成式 AI 模型,原生支援 7B ~ 70B LLM 模型,同時預裝 Ubuntu 作業系統 (NVIDIA JetPack),提供開箱即用的特色,專為個人創作者、小型工作室提供靈活的桌面方案。
MINIX T5000 生成式 AI 迷你工作站
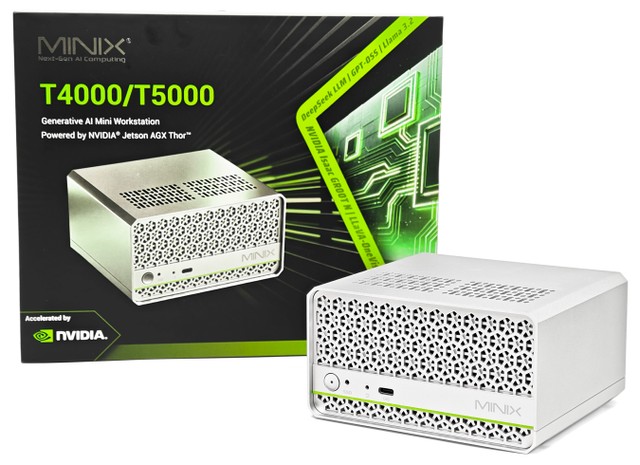
▲ MINIX T5000 AI 迷你工作站
MINIX 推出全新 T5000 生成式 AI 迷你工作站,為 NVIDIA Jetson Thor Developer Kit 原型設計的第三方版本,定位為邊緣生成式 AI 超級電腦,專為物理 AI 與人形機器人開發而設計。在緊湊型 1.4L 主機尺寸下,採用 Jetson T5000 模組, 具備 14 核心 ARM CPU 和 NVIDIA Blackwell GPU,配備 128GB LPDDR5X 記憶體和 DUAL 10G LAN 網絡模組,並搭載雙渦輪風扇散熱器,可提供高達 2070 FP4 TFLOPS AI 運算效能,以及 40W ~ 130W 功率範圍,原生支援 7B ~ 70B LLM 模型,能夠在本地端及邊緣端順暢運行 LLM、VLM、VLA 等生成式 AI 模型。同時預裝 Ubuntu Linux 作業系統的 NVIDIA JetPack SDK 軟體開發套件,提供開箱即用的特色,適合業餘愛好者、小型工作室、中小公司等個人或中小型企業的使用。
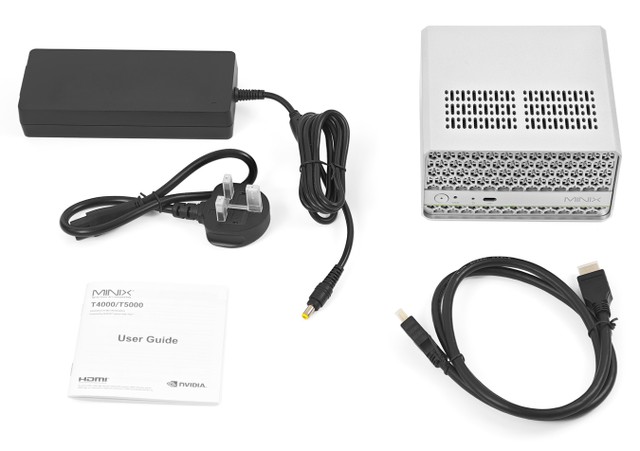
包裝內附有 T5000 主機、HDMI 連接線、電源線、180W DC 電源器。
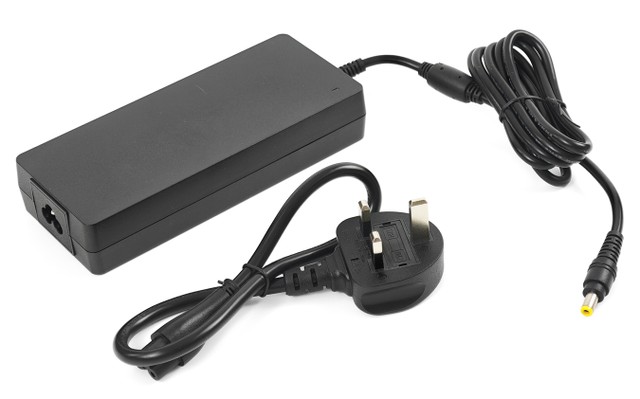
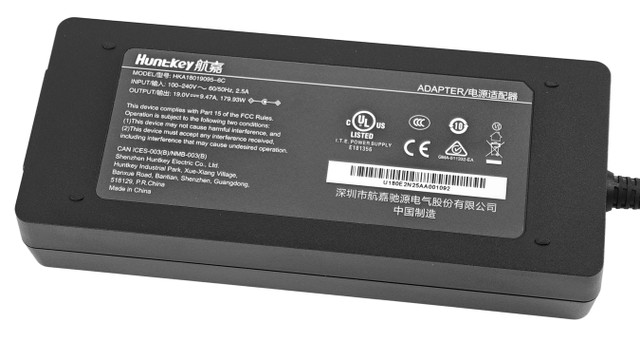
MINIX T5000 附有一個 Huntkey 180W DC 電源器,型號為 HKA18019095-6C,支援 100 ~ 120V 2.5A 電源輸入,支援 19V 9.47A 179.93W 電源輸出。
中厚正方機身設計、1.4L 尺寸
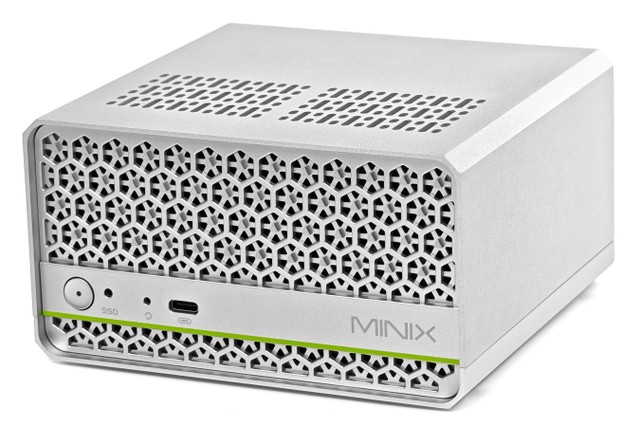
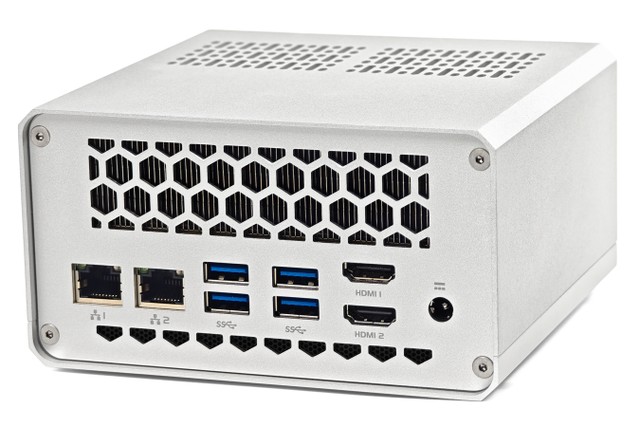
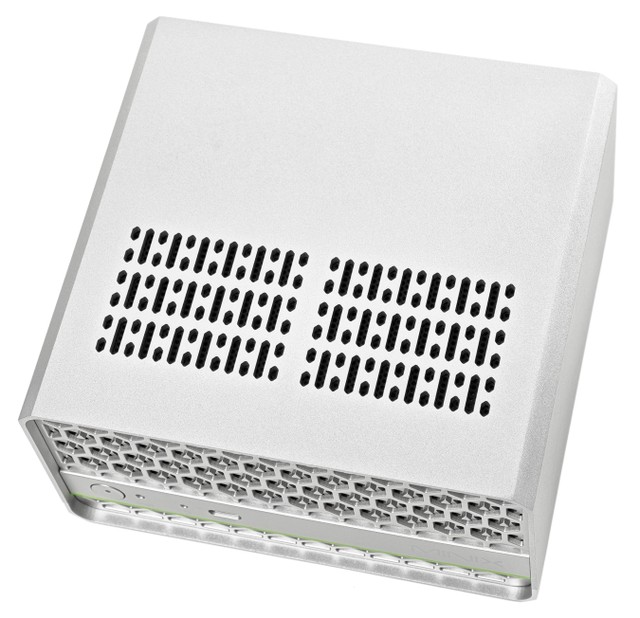
MINIX T5000 AI 迷你工作站採用 Mini PC 迷你主機設計,尺寸為 139.3mm × 131mm × 76.8 mm,體積容量為 1.4L,採用銀色金屬外殼機身,機身偏中厚正方體設計,搭配俐落的倒角設計。外殼頂面設有六邊形排列的散熱開孔設計,前側面設有六角蜂巢併三角形排列的散熱開孔設計,同時搭配顯眼的綠色線條和 MINIX LOGO,後側面設有六角蜂巢狀散熱開孔設計,帶來優雅時尚的外觀風格。整體機身尺寸比一般桌上電腦更加細小,適合空間有限的辦公或家居環境使用。
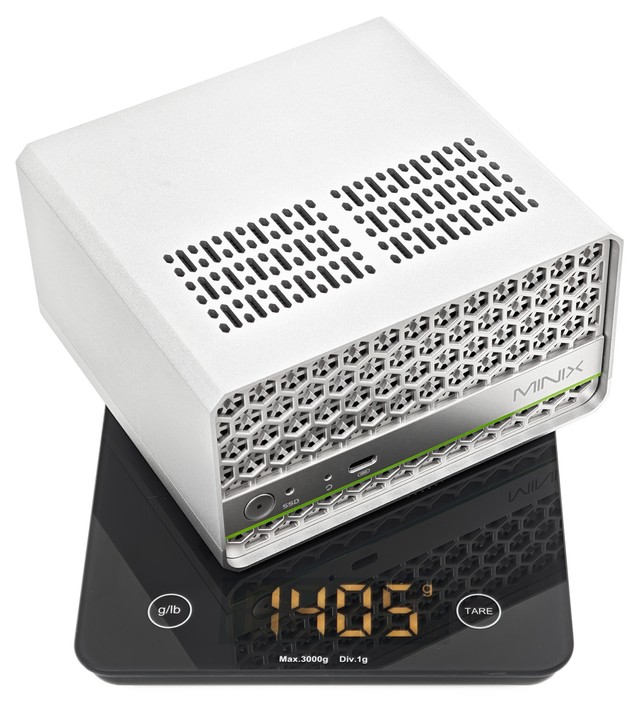
MINIX T5000 官方重量為 1420g,實測重量為 1405g,相對輕巧的主機重量,可滿足攜帶外出的需求。
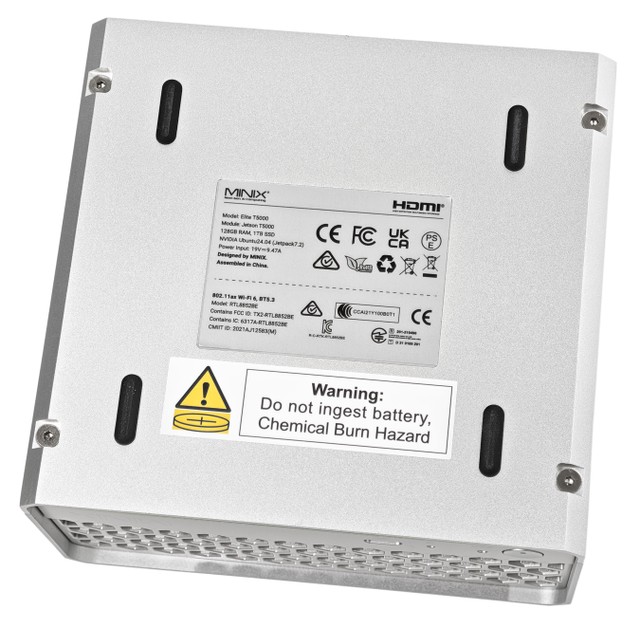
底部設有四角的防滑橡膠墊,可平穩於桌面上,另外設有產品 SN 、安全認證等貼紙內容。
1x USB-C + 4x USB-A 接口、2x HDMI 接口、2x 10G LAN 網絡接口
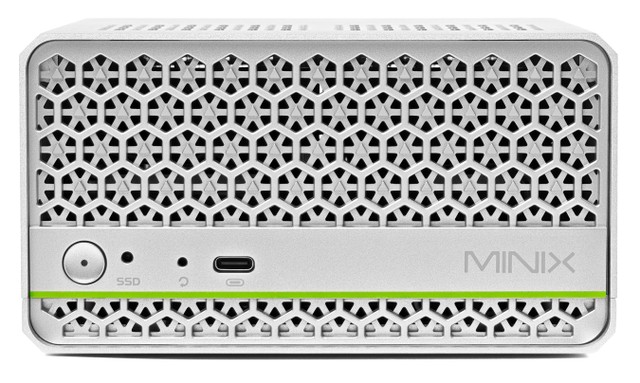
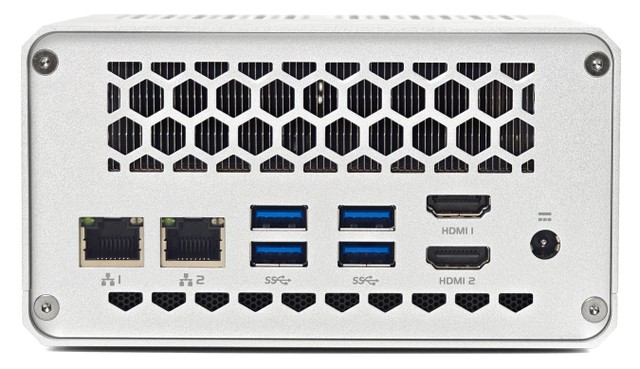
I/O 接口方面,MINIX T5000 前側面提供開機鍵、SSD 運作狀態燈、Recovery 鍵、USB 3.2 Gen2x1 10Gbps Type-C接口。後側面提供 2 組 10G RJ45 網絡接口、4 組 USB 3.2 Gen1 5Gbps Type-A 接口、1 組 USB 3.2 Type-C 電源接口、3 組 USB 3.2 Gen2x2 Type-C 20Gbps 電源接口、1 組 HDMI 2.1 TMDS 接口,以及 DC 電源接口。HDMI 接口支援 4K@60Hz 顯示輸出。
供電方面,MINIX T5000 支援最大 180W 功率輸入。
MINIX T5000 拆機
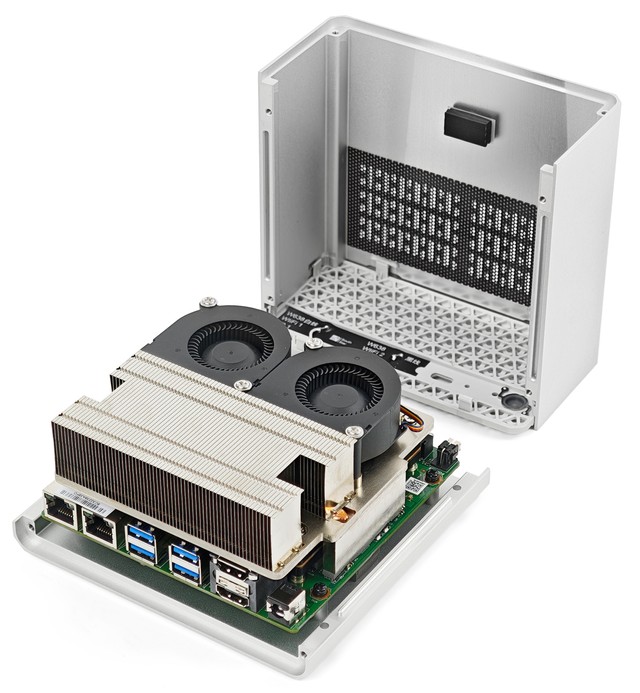
MINIX T5000 後側面面板和底蓋各皆設有四個螺絲,移除螺絲便可拆卸外殼頂蓋。
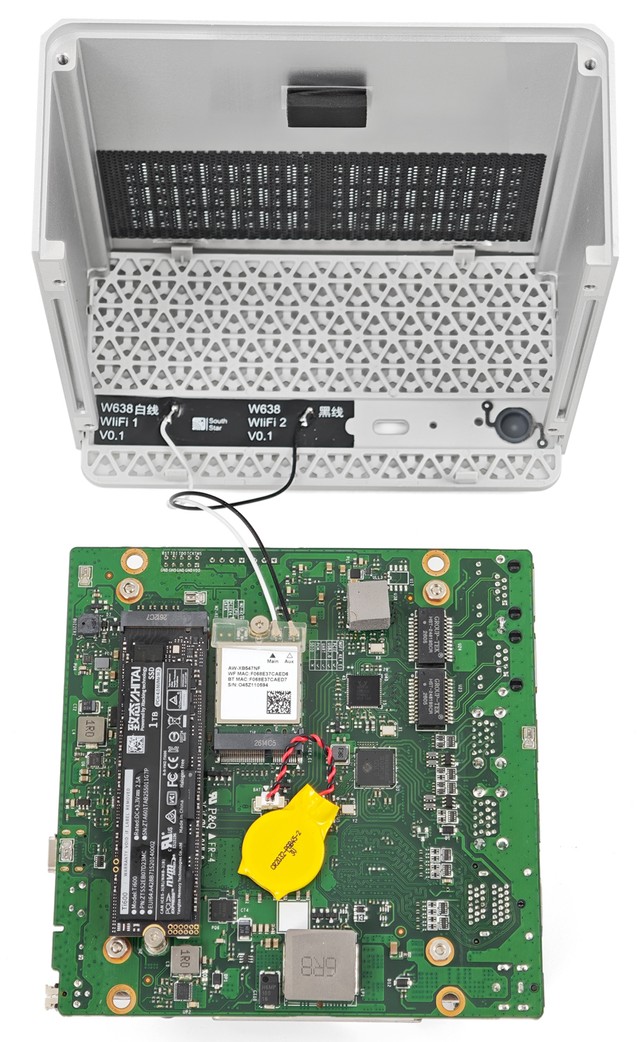
MINIX T5000 的 PCB 與底蓋之間採用四個螺絲,移除螺絲後便可分離 PCB 和底蓋。另外,用家需注意頂蓋的 Wi-Fi 天線與 PCB 仍然保持連接狀態,若需要進行翻面的動作,建議先把 Wi-Fi Card 移除,以避拉扯到 Wi-Fi 天線。
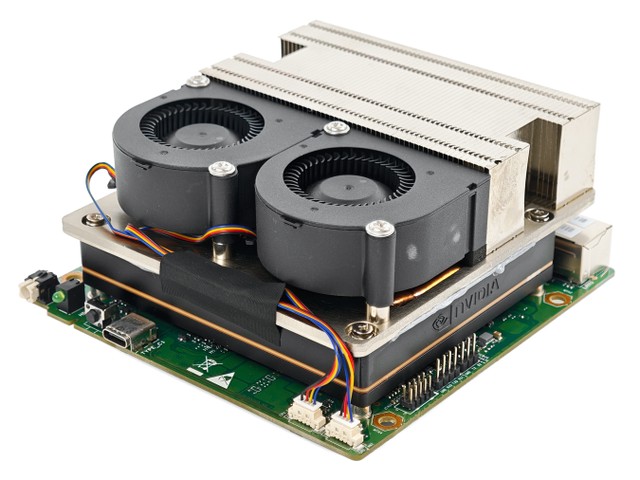
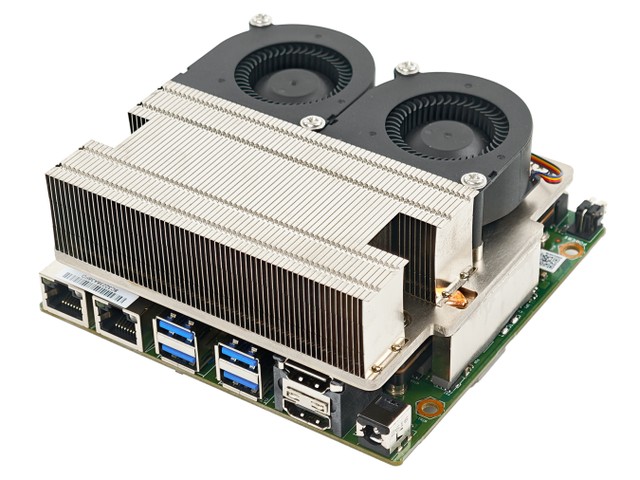
MINIX T5000 主機內部由散熱器模組、PCB等部分組成。
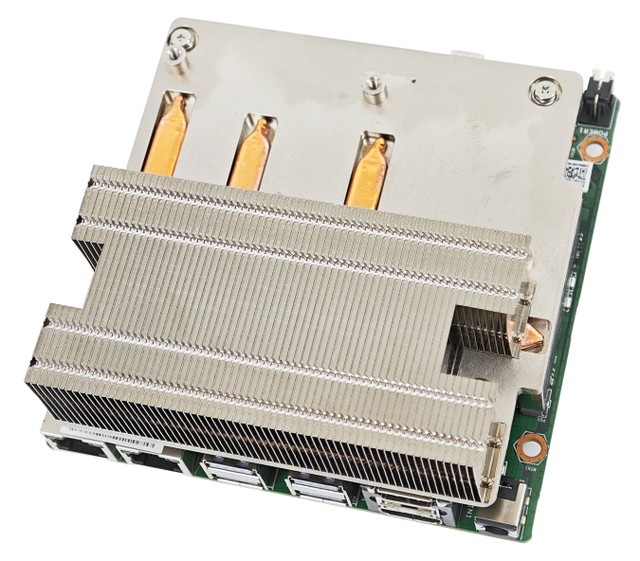
MINIX T5000 採用雙渦輪風扇散熱器模組,由銅板底座、純銅導熱管、散熱鰭片等部分組成,透過散熱膏連接着 Jetson T5000 SoM 模組,氣流由外殼頂面上方吸入空氣,由外殼後側面排出廢熱。
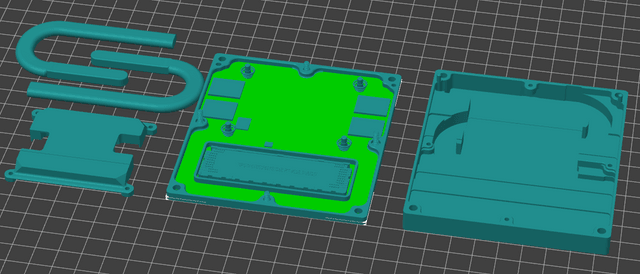
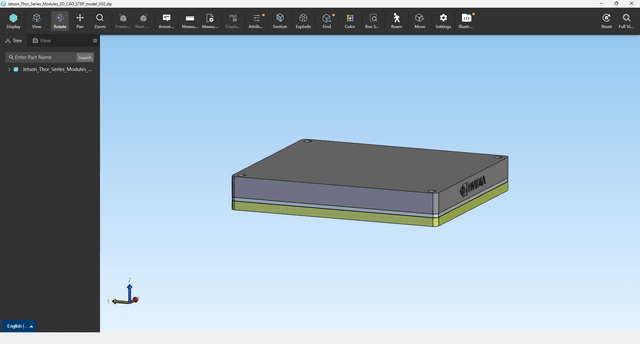
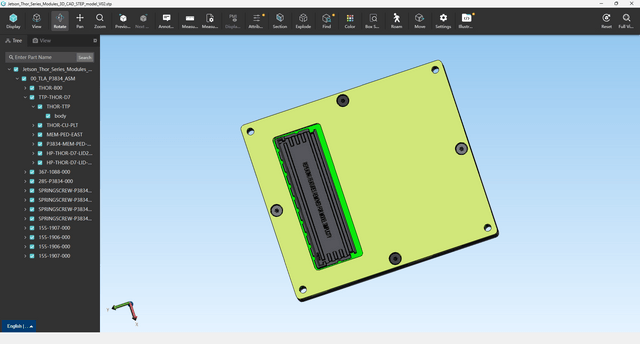
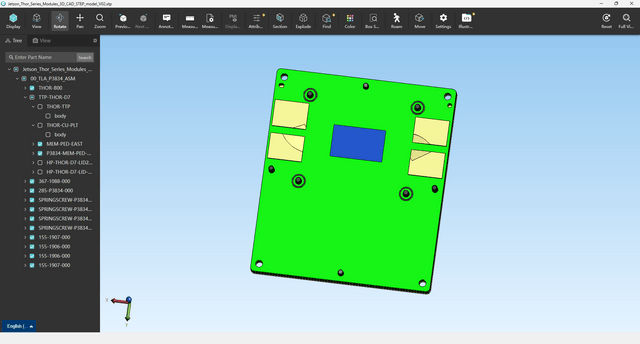
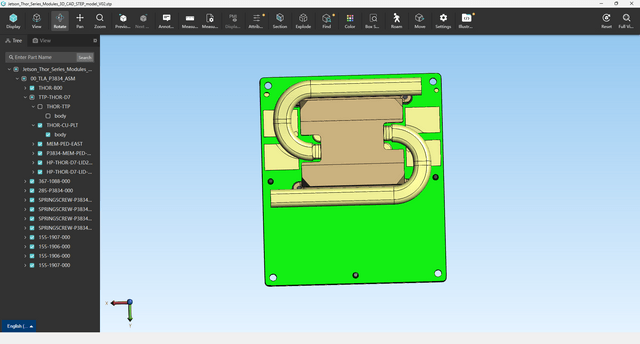
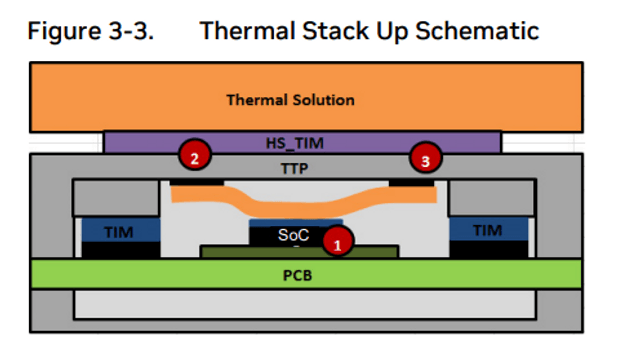
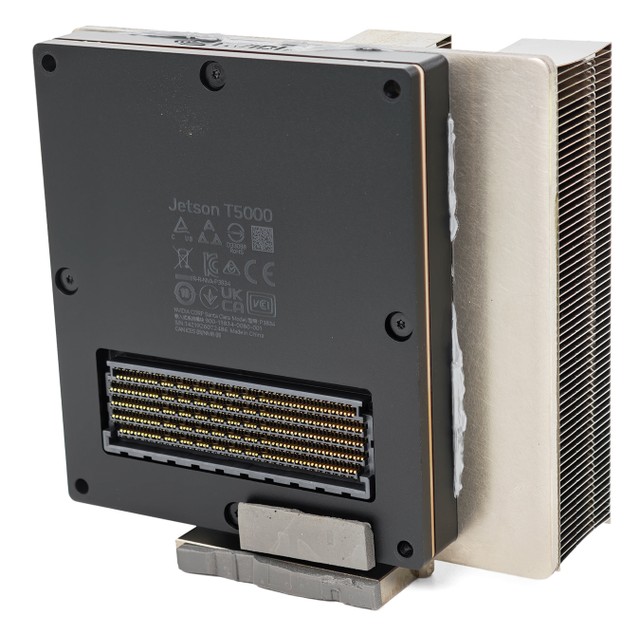
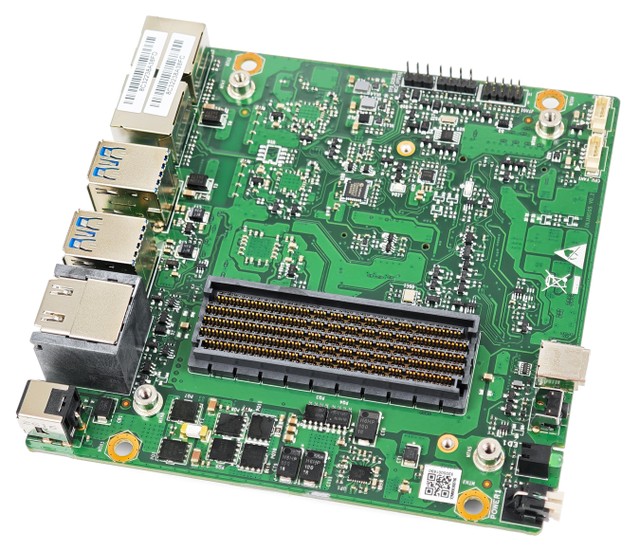
Jetson T5000 SoM 模組採用配有導熱管的整合式熱傳輸板 (Thermal Transfer Plate, TTP) 的模組化設計,搭配 699-pin B2B 連接器,與 PCB 的模組插座連接。
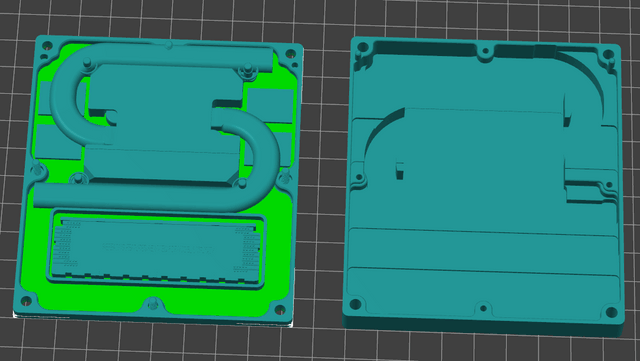
當中,Jetson T5000 模組的 TTP 散熱模組尺寸為 87mm x 100mm x 15.29mm,由經過陽極化黑色塗表面處理的 AL6063-T5 鋁合金上蓋及底蓋和 Jetson T5000 SoC PCB 夾疊組合而成。內部 T5000 Soc 晶片使用雙導熱管直觸散熱器設計,將晶片熱力快速傳遞至鋁合金上蓋,再經由雙渦輪風扇散熱器進行散熱。
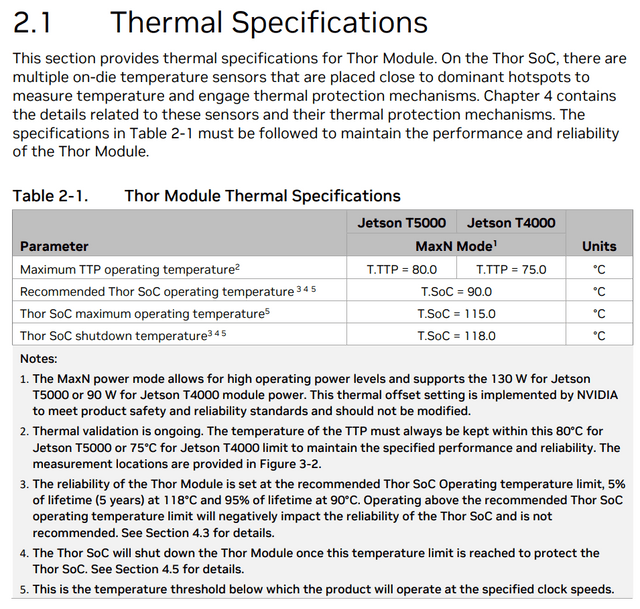
根據 NVIDIA 官方文件,MAXN 電源模式下,Jetson Thor T5000 支援 130W 模組功率,Jetson Thor T4000 則支援 80W 模組功率。Jetson Thor T5000 TTP 散熱模組的最高工作溫度為 80°C,Thor Soc 晶片的建議工作溫度上限為 90°C、最高工作溫度為 115°C、Shutdown (自動關機) 溫度為 118°C。
NVIDIA Jetson Thor T5000、Blackwell GPU、128GB 系統記憶體
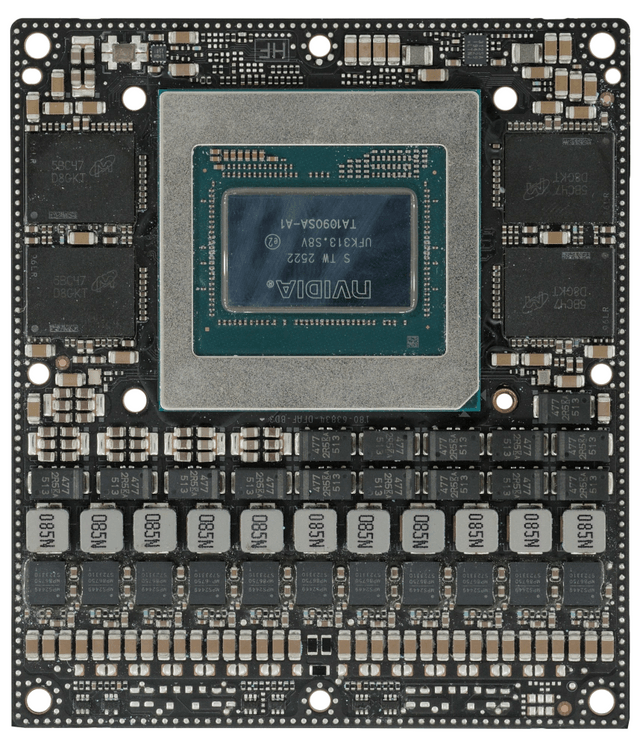
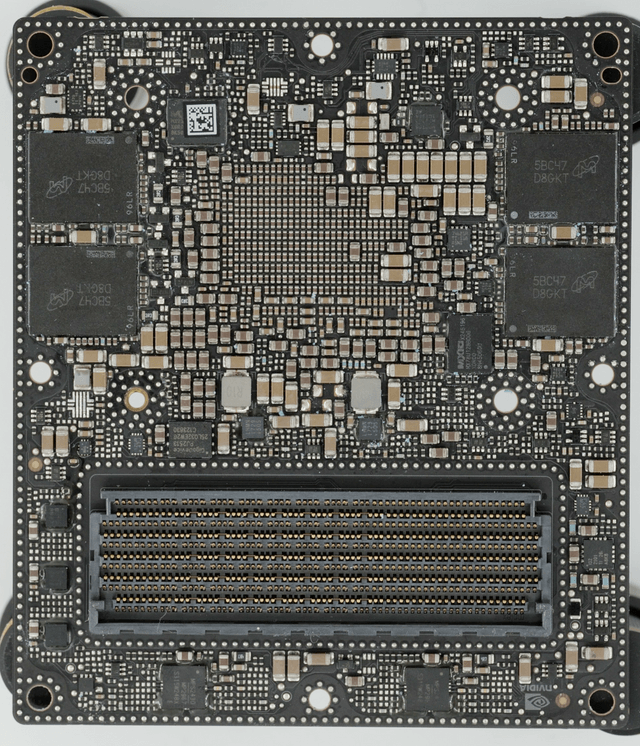
▲ Jetson Thor T5000 SoC PCB 圖片來至 Antmicro
MINIX T5000 搭載 NVIDIA Jetson Thor 系列最新的 Jetson Thor AGX T5000 SoM 模組,SoC 晶片型號為 TA1090SA-A1,內部代號為 T264。Jetson Thor T5000 Soc 晶片同時整合了 14 核心 Arm Neoverse V3AE CPU 及 NVIDIA Blackwell GPU,並搭配 128GB 統一虛擬統記憶體 (Unified Virtual Memory, UVM),提供 120W TDP 熱設計功耗。
CPU 部分,搭載 14 個 Arm Neoverse V3AE 64bit 架構的 SMP CPU 核心叢集,支援 ARM v9.2 架構,每組集群含一個核心,每個核心提供獨立 1MB L2 Cache,合共提供 16MB 共享 L3 Cache,CPU 核心頻率為 2.6GHz。
GPU 部分,採用 NVIDIA Blackwell 架構 GPU,支援 Multi-Instance GPU (MIG) 技術,配備 3 個 GPC、10 個 TPC (8 + 8 + 2 MIG)、20 個 SMs、2560 個 CUDA Cores、96 個第五代 Tensor Cores,Tensor Cores 部分支援 TF32 / BF16 / FP16 / FP8 / FP4 / INT8 精度運算,提供 2070 FP4 TFLOPs、1035 FP8 TELOPs AI 性能。MaxN 電源模式 (130W) 下,GPU 頻率可達 1.575 GHz。
視訊編碼解碼器方面,Jetson Thor T5000 配備 2 個 NVENC 編碼器、2 個 NVDEC 解碼器,支援 H.265 (HEVC) / H.264 / VP9 / VP8 / AV1 / MPEG-4 / MPEG2 / VC-1 影片解碼格式,支援 H.265 (HEVC) / H.264 影片編碼格式,影片編碼解碼加速部分支援低解析度行動裝置內容、標清 (SD)、高清 (HD) 、超高清 (8K / 4K UHD) 影片解析度。MAXN (130W) 電源模式下,Jetson T5000 可應付 84 路 H.264 1080p30 / 10 路 H.264 4Kp60 的影片串流解碼 (Baseline, Main, High),可應付 42 路 H.264 1080p30 / 5 路H.264 4Kp60 的影片串流編碼(Baseline, Main, High)。
此外,Jetson T5000 搭載 NVIDIA PVA 3.0 可編程視覺加速器引擎,是 NVIDIA 第三代視覺 DSP 架構,這是一款針對電腦視覺以及虛擬與混合實境應用所設計的專用指令向量處理器,適用於可預測處理能力、低功耗、低延遲的演算法領域,並可處理各種感應器 (攝影機 / 電達 / 光達) 的數據。引擎頻率可達 1.215GHz,提供 165 FP32 GFLOPs、320 FP16 GFLOPs PVA 性能。
128GB 系統記憶體
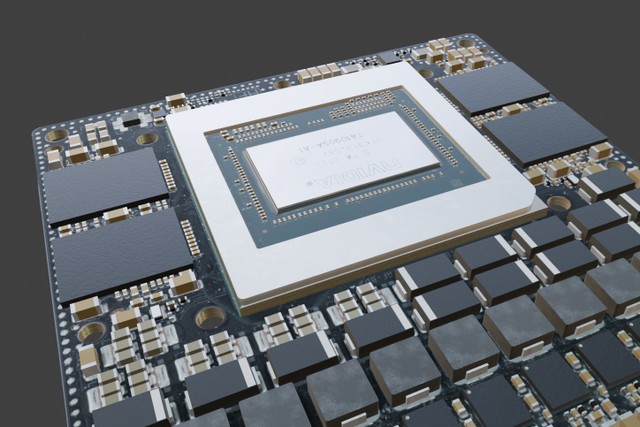
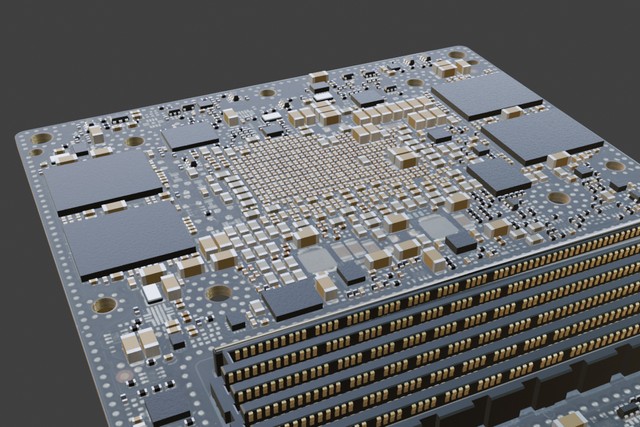
▲ Jetson Thor T5000 SoC PCB 3D 渲染圖來至 Antmicro
Jetson T5000 PCB 正反面共搭載 8 顆 LPDDR5X-8533 16GB 記憶體,合共提供 128GB 系統記憶體,支援 256bit 介面,記憶體頻寬達 273GB/s。
搭載 1TB PCIe 4.0 NVMe M.2 SSD、1x M.2 2280 SSD 插槽
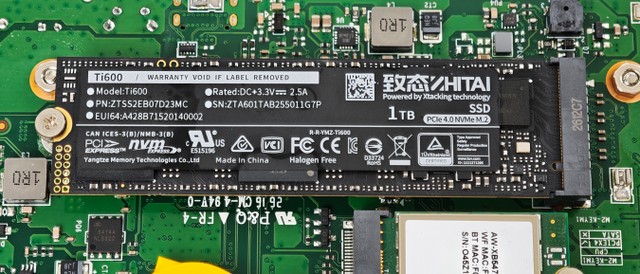
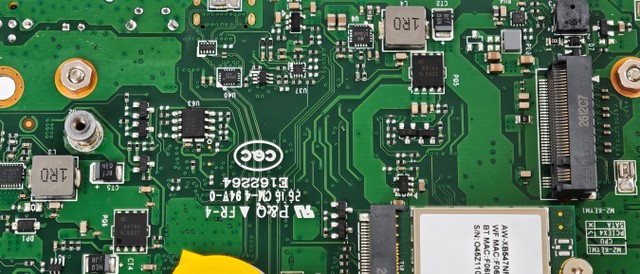
MINIX T5000 配備 1 個 M.2 2280 SSD 插槽,支援 PCIe 5.0 x4 速度,預載 1 個 ZhiTai Ti600 1TB PCIe 4.0 SSD,支援 7000MB/s / 6000 MB/s 連續讀寫性能。
DUAL 10G LAN 網絡模組
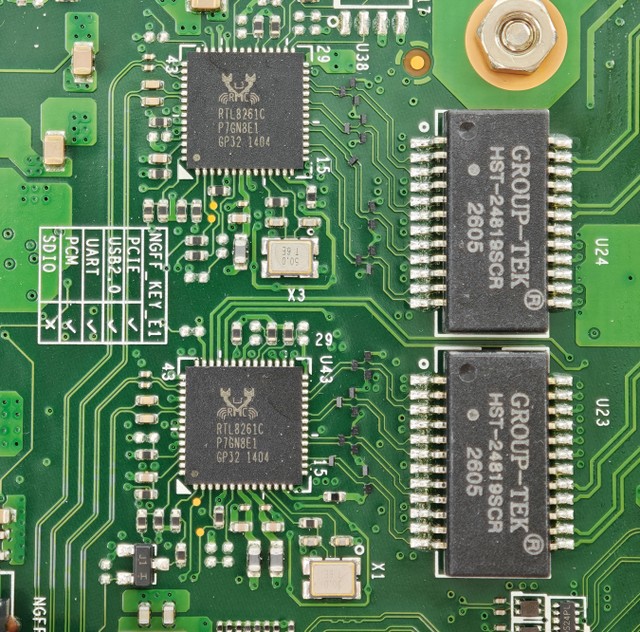
有線網絡方面,MINIX T5000 採用 2 個 Realtek RTL8261C 10G LAN 網絡晶片,支援 10Gbps / 5Gbps / 2.5Gbps / 1Gbps 網絡連接速度,並提供 2 組 10G RJ45 網絡接口,可滿足邊緣運算的高速傳輪資料及數據的需求。另外,T5000 具備攝影機卸載引擎 (Camera Offload Engine) 和 Holoscan Sensor Bridge,支援透過乙太網路介面,讓不同的攝影機、雷達、光達和射頻測器的高速資料數據,傳送至 Jetson Thor 裝置,提供超低延遲傳輸串流,以及大幅度減少 CPU 佔用。
Realtek Wi-Fi 6 無線網絡模組
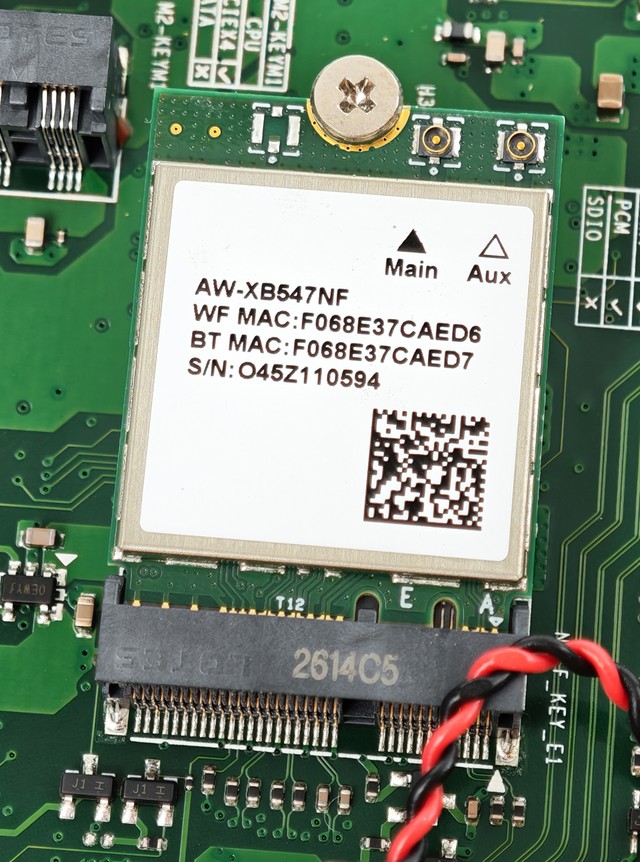
無線網絡方面,MINIX T5000 採用 Realtek RTL8852BE Wi-FI 6 無線網絡模組,支援 802.11ax 雙頻 2x2 80MHz Wi-Fi 技術、1K QAM,並向下支援 IEEE 802.11 a/b/g/n/ac 無線網絡協定,支援 2.4GHz / 5GHz 頻段,同時具備 Bluetooth 5.2 支援新一代智能手機、穿戴裝置以及智能家居產品等連結。
NVIDIA JetPack SDK with Ubuntu Linux
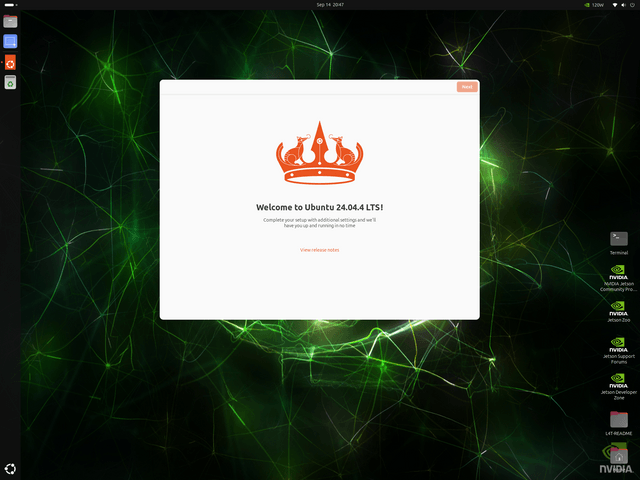
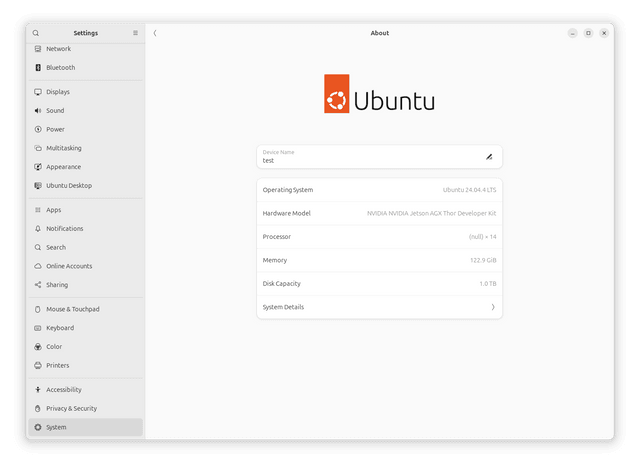
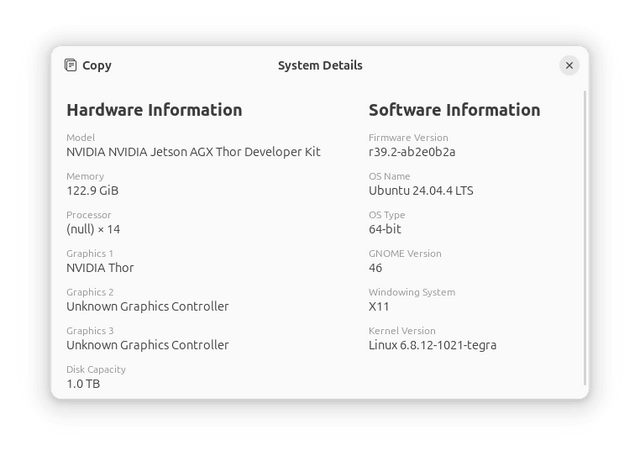
MINIX T5000 預載 NVIDIA JetPack SDK 軟體開發套件,專為硬體加速的邊緣 AI 開發提供完整的開發環境,建基於 Ubuntu Linux 作業系統和 NVIDIA Linux for Tegra (L4T) 驅動程式套件,具備開機載入程式(bootloader)、Linux 核心、Ubuntu 桌面環境的 Jetson Linux、NVIDIA 驅動程式、燒錄工具等,以及一套完整的函式庫,用於加速 GPU 運算、多媒體、圖形和電腦視覺加速。預裝 NVIDIA GPU 驅動程式、TensorRT、cuDNN、CUDA Toolkit、NVIDIA Container Runtime、Multimedia API、OpenVC、VPI 等 NVIDIA AI 框架和工具。開發人員能夠開箱即用,使用 PyTorch、vLLM、TensorRT-LLM、Ollama 等常用工具與函式庫,進行實驗、微調,以及模型推論。出廠時已預先安裝 JetPack SDK (Ubuntu Linux),當前系統版本為 Ubuntu 24.04.4 LTS (Kernel Linux 6.8.12-1021-tegra),首次開機將運行設定精靈,以進行系統初始設定,讓用家快速上手使用,帶來開箱即用的特色。
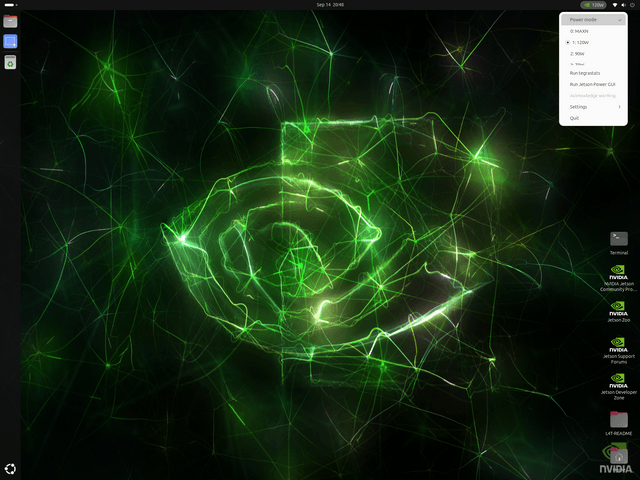
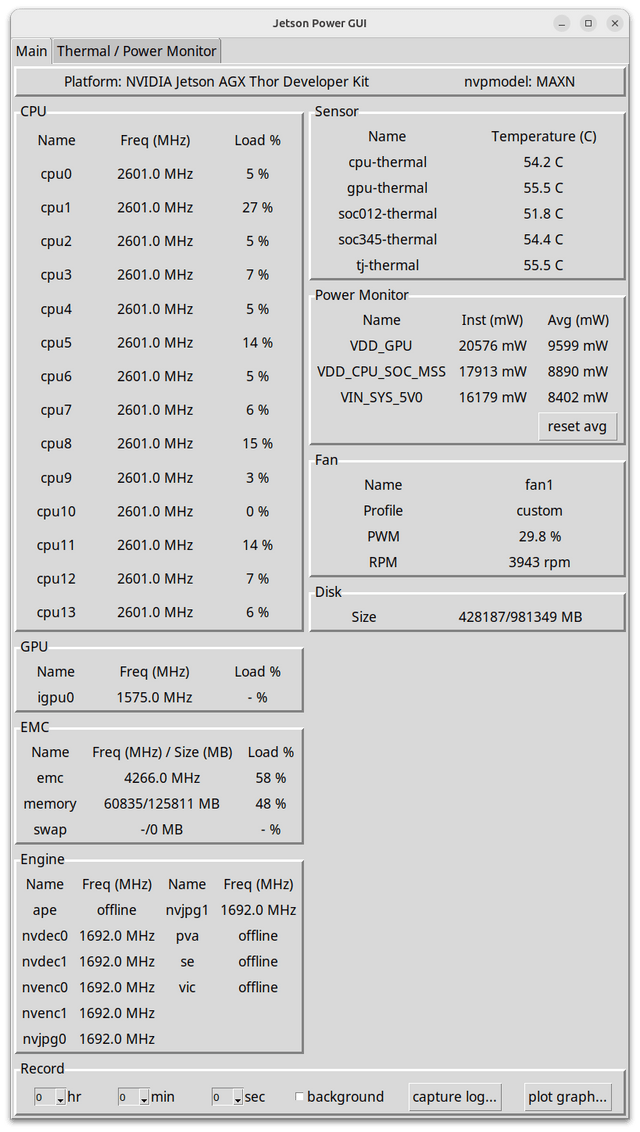
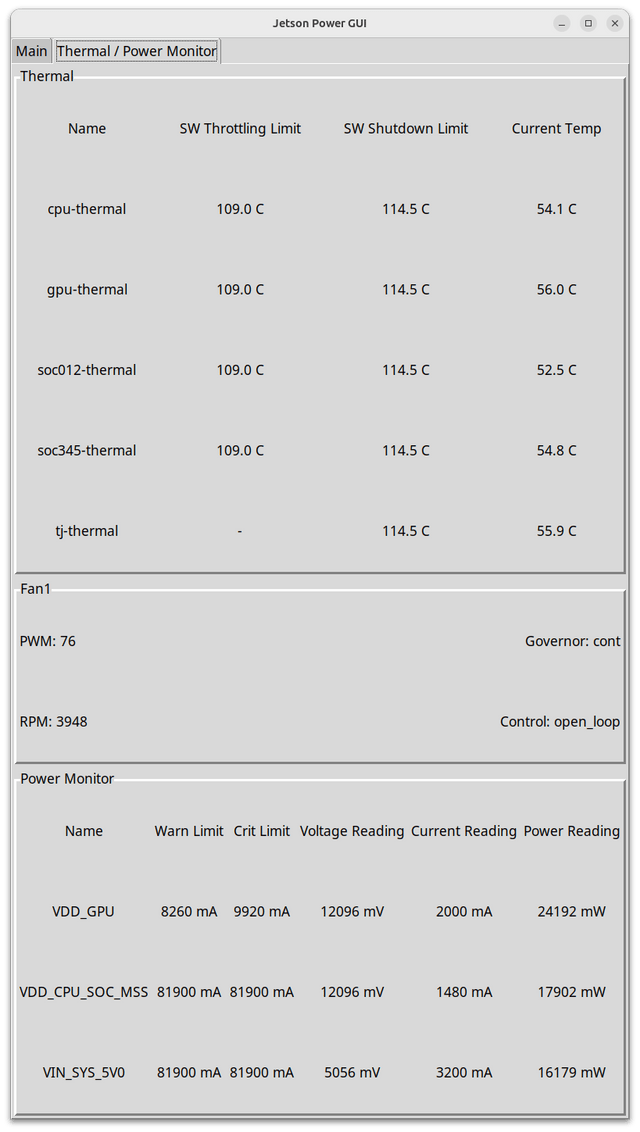
Ubuntu Linux 介面右上角設有 MAXN (130W) / 120W / 90W / 70W 電源模式,預設為 120W,用家可手動切換電源功率上限。另外設有 Jetsoh Power GUI 功能,提供 GPU / GPU / EMC / Sensor / Power Monitor / Fan / Disk 等監控項目的數值顯示,以及 Thermal 上限、Power Monitor 上限數值顯示。
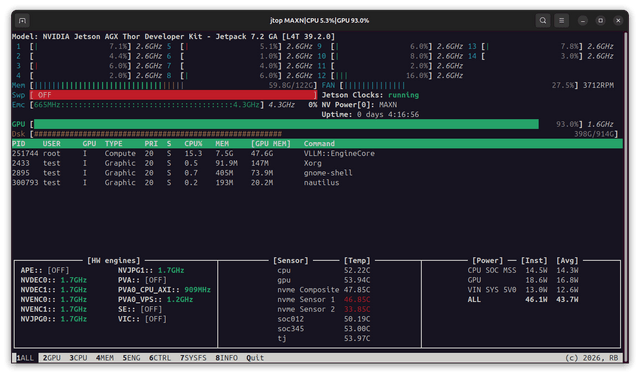
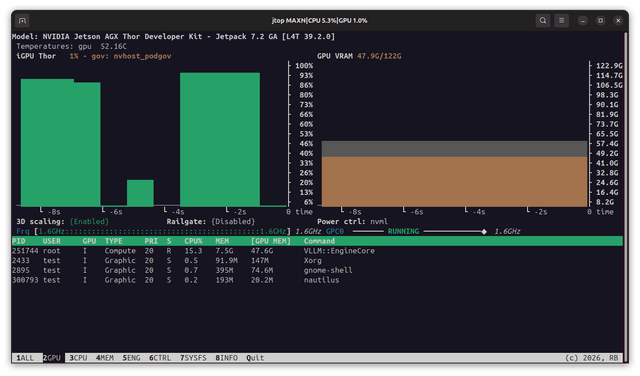
NVIDIA Jetson 平台提供專屬的 jtop 即時監控面板工具 (jetson_stats.service),可即時顯示 CPU / GPU / GPU 編碼器 / EMC 頻率、CPU / GPU 使用率、CPU / GPU / NVME / SOC / tj 溫度、FAN 風扇轉速、RAM Memeory 記憶體容量佔用、Disk 碟碟容量佔用、CPU SOC MSS / GPU / VIN SYS 5V0 功率等系統監控項目,並可查看 Jetson Clocks 狀態、NV Power 模式狀態。另外,顯示當前 Jetpack 版本為 7.2,L4T 版本為 39.2.0。
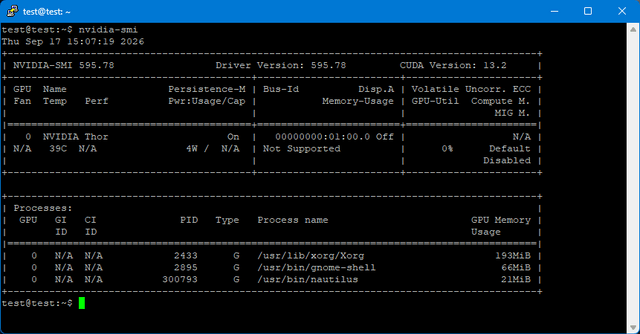
執行 nvidia-smi 指令可顯示 NVIDIA GPU 的驅動程式版本、CUDA 版本、GPU 溫度 / 使用率、程式佔用記憶體情況。當前 Nvidia 驅動版本為 595.78,CUDA 版本為 13.2。
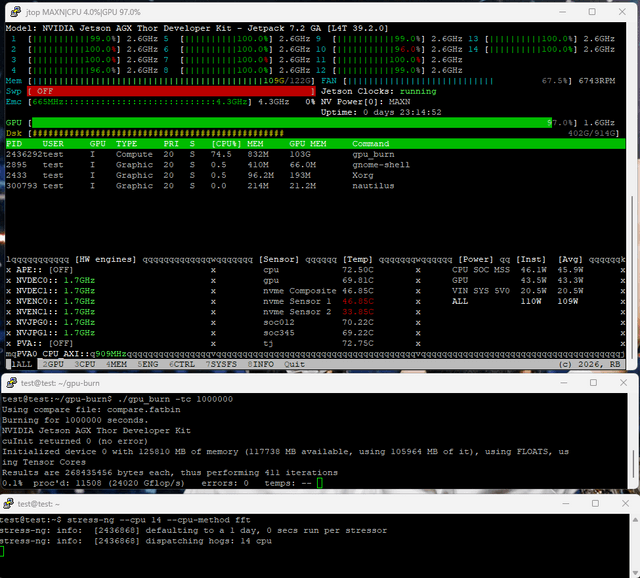
執行 sudo nvpmodel -m 0 / sudo jetson_clocks 指令,執行 stress-ng 和 gpu-burn 指令進行 CPU 和 GPU 燒機壓力測試。MAXN 電源模式下,錄得平均 109W 總功率、CPU 溫度為 72.5°C、GPU 溫度為 69.81°C,風扇轉速約為 65 ~ 70% (6000 ~ 7000rpm)。
llama.cpp Benchmark 跑分
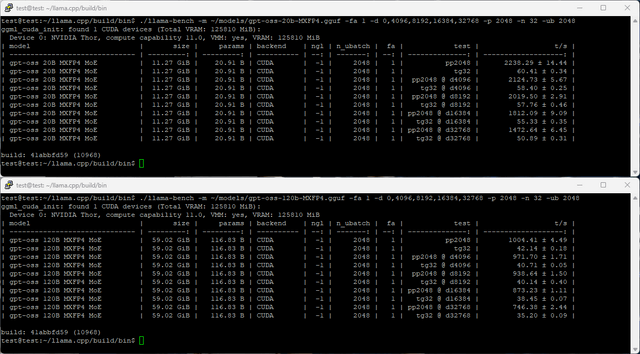
▲ gpt-oss-20b、gpt-oss-120b
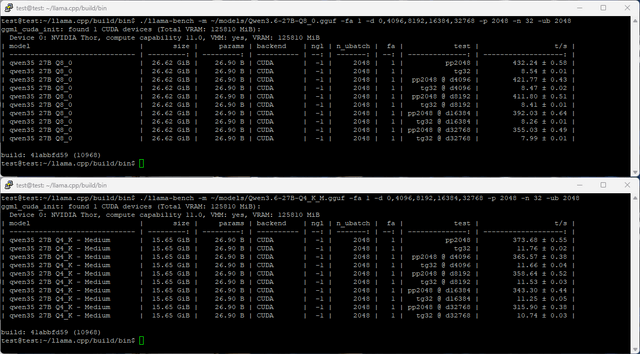
▲ Qwen3.6-27B (Q8_0 / Q4_K_M)
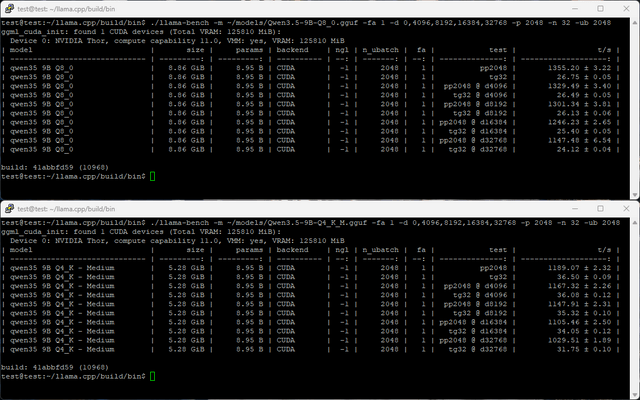
▲ Qwen3.5-9B (Q8_0 / Q4_K_M)
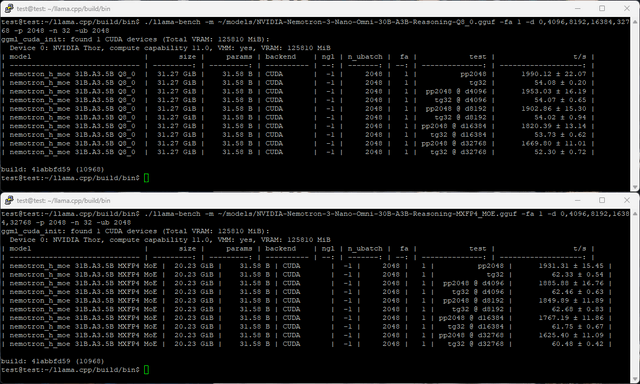
▲ NVIDIA-Nemotron-3-Nano-Omni-30B-A3B (Q8_0 / MXFP4)
筆者安裝 llama.cpp 工具,參考 Github 效能測試 ,執行 llama-bench -m [model.gguf] -fa 1 -d 0,4096,8192,16384,32768 -p 2048 -n 32 -ub 2048 指令,以測試 MINIX T5000 在不同模型中的 PP (prefill/prompt-processing) 和 TG (response tokens) 效能。
Benchmark 測試使用 ggml 的 gpt-oss-20b (MXFP4) / gpt-oss-120b (MXFP4)、Qwen3.6-27B (Q8_0 / Q4_K_M)、Qwen3.5-9B (Q8_0 / Q4_K_M)、NVIDIA-Nemotron-3-Nano-Omni-30B-A3B (Q8_0 / MXFP4) 模型及量化格式。
gpt-oss-20b (MXFP4) 和 gpt-oss-120b (MXFP4) 分別獲得 PP 2238.29 (tokens/second) / TG 60.41 (tokens/second)、PP 1004.41 (tokens/second) / TG 42.14 (tokens/second)。
Qwen3.6-27B (Q8_0 / Q4_K_M) 分別獲得 PP 432.24 (tokens/second) / TG 8.54 (tokens/second)、PP 373.68 (tokens/second) / TG 11.76 (tokens/second)。
Qwen3.5-9B (Q8_0 / Q4_K_M) 分別獲得 PP 1355.20 (tokens/second) / TG 26.75 (tokens/second)、PP 1189.07 (tokens/second) / TG 36.50 (tokens/second)。
NVIDIA-Nemotron-3-Nano-Omni-30B-A3B (Q8_0 / MXFP4) 分別獲得PP 1990.12 (tokens/second) / TG 54.08 (tokens/second)、PP 1931.31 (tokens/second) / TG 62.33 (tokens/second)。
在相同模型跑分測試下,MINIX T5000 (Jetson Thor T5000) 相較於 MSI EdgeXpert MS-C931 (DGX Spark GB10),PP 性能平均相差約平均 -50.3%,TG 性能則相差約平均 -10.93%。
較明顯的 PP 性能差距離,對應了 192 個和 96 個 Tensor Core 數量上的差別,這代表 Jetson Thor T5000 在預讀較大 token 輸入時,算力約差一半。
而輕微的 TG 性能差距方面,雖然 DGX Spark GB10 與 Jetson Thor T5000 皆具備 273GB/s 記憶體頻寬,但由於兩者在記憶體 QoS 策略和 L2cache 存取機制上各有分別,DGX Spark GB10 專注於記憶體存取效率,Jetson Thor T5000 則專注於可預測的延遲和效能功耗比,部分場景限制了最佳的記憶體頻寬速度,不過僅下降約 10% 性能,整體的 TG 性能表面仍然不俗。
Open WebUI with Ollama 應用
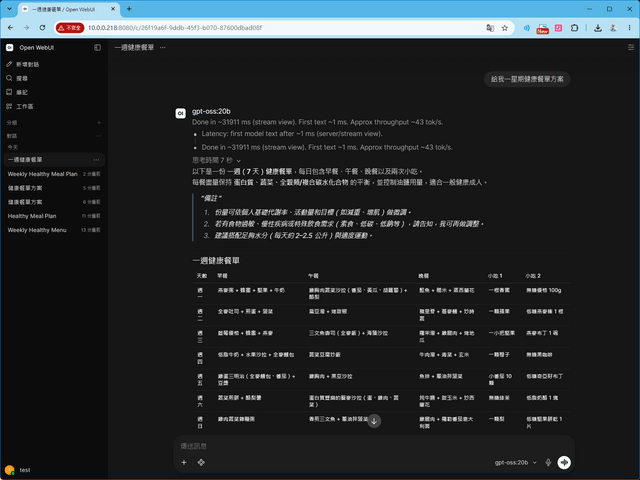
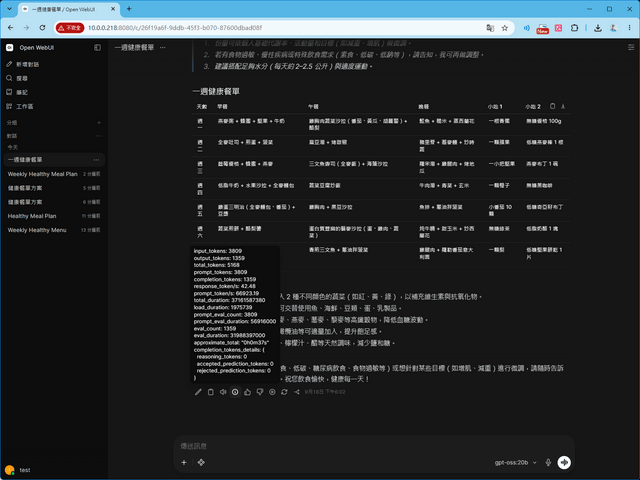
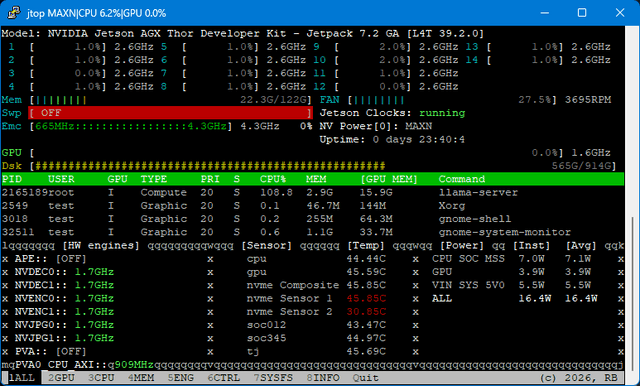
▲ GPT-OSS-20B
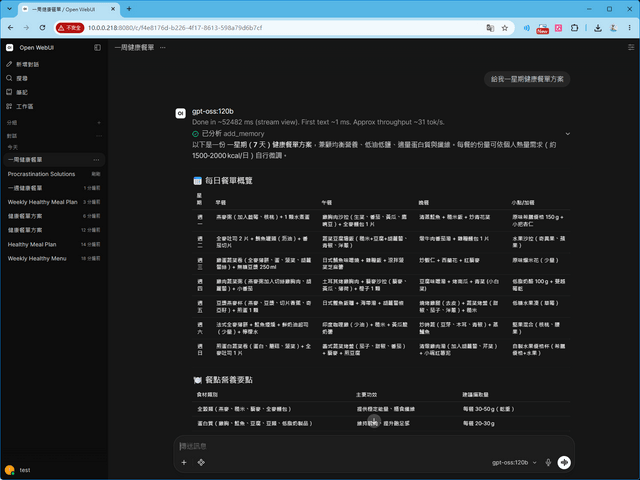
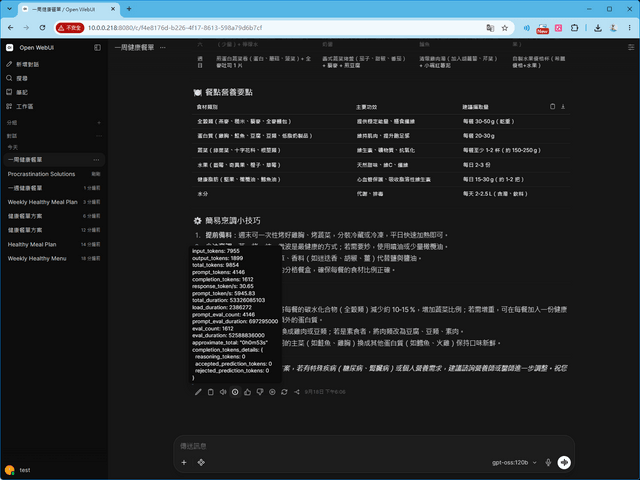
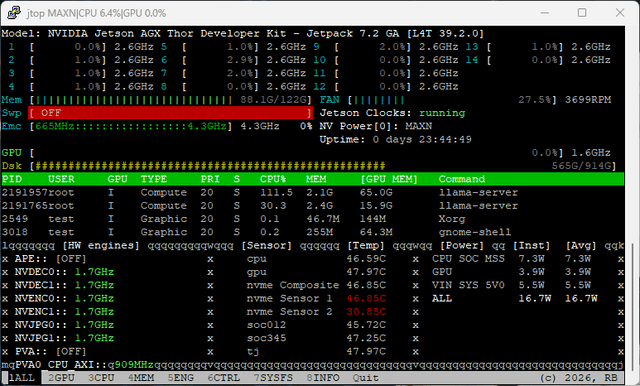
▲ GPT-OSS-120B
參考 Jetson AI Lab 的 Ollama on Jetson,用家可建立 Ollama 大型模型推理框架,以及 Open WebUI 網頁前端介面。修改環境變數和權限後,用家的其他電腦可在相同網域下開啟及連接 Open WebUI 網頁,同時連接 MINIX T5000 主機的 Ollama API 後端服務。Ollama 提供簡易部署、容易上手,以及輕鬆下載不同的 LLM 模型的優點,根據 LLM 模型的參數大小及量化精度格式,而彈性佔用 GPU 記憶體容量,並兼容 OpenAI API 接口。
筆者使用 MXFP4 量化格式的 GPT-OSS-20B 及 GPT-OSS-120B 開源 LLM 模型作示範,分別擁有中型 210 億和大型 1170 億總參數量,前者記憶體需求相對較低,適合快速部署;後者具備更強的指令遵循能力與上下文理解能力,對硬體資源要求更高。搭載 128GB 記憶體的 T5000 能應付使用需求,兩者均能流暢運行。
GPT-OSS-20B 模型下,MINIX T5000 可提供約 42 ~ 43 Response Token Per Second (tokens per second),佔用約 23GB RAM 容量。
GPT-OSS-120B 模型下,MINIX T5000 可提供約 30 ~ 31 Response Token Per Second (tokens per second),佔用約 88GB RAM 容量。
Open WebUI with vLLM 應用
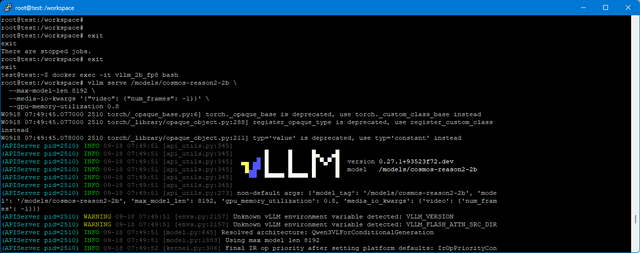
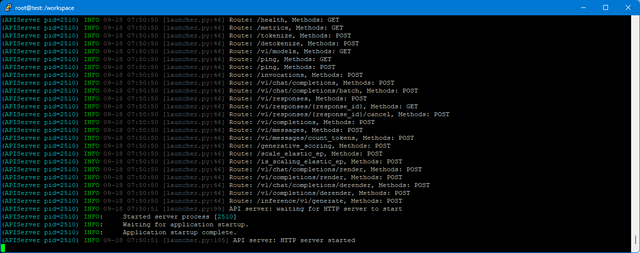
參考 Jetson AI Lab 的 Introduction to GenAI on Jetson: How to Run LLMs and VLMs ,以及 recipes.vllm.ai,用家可在 Docker 中建立 image 和 container,執行 vllm serve 指令後可運行獨立的 vLLM 大型模型推理框架,單個裝置只能同時提供一個 LLM 模型,預設設定需佔用 90% 總記憶體容量,具備高效能、高吞吐量的優點,適合多用家、大流量及低延遲的伺服器端定位使用。
相比 Ollama,vLLM 同樣兼容 OpenAI API 接口,整體的服務部署較為複雜和耗時,每次只能提供一個大型模型運作和佔用更多的記憶體容量。較大的優點是,vLLM 可為單個請求提供高算力低延遲表現,亦能以極短的排隊等待時間,同時應付數十個或以上的 API 請求,整體的 TPS 性能並不會下降太多。
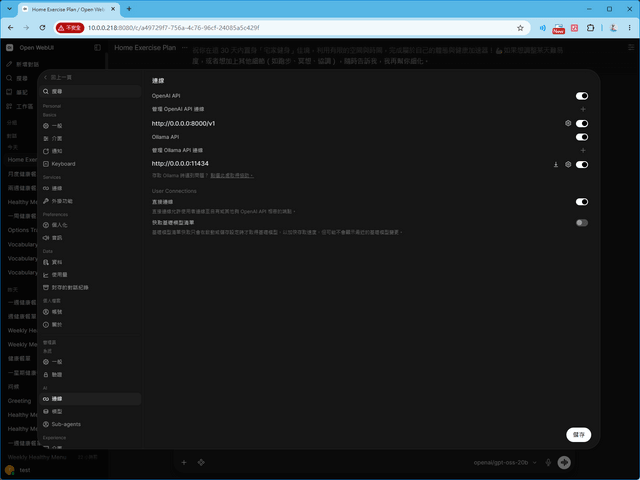
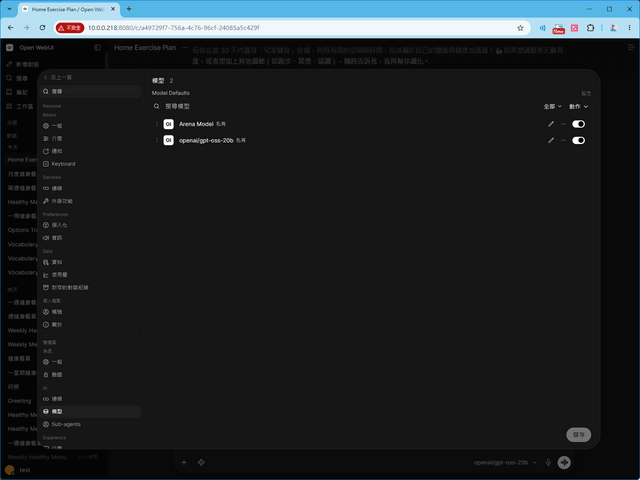
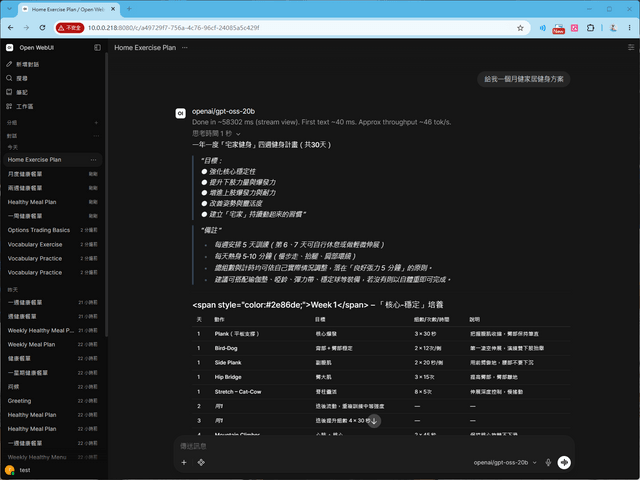
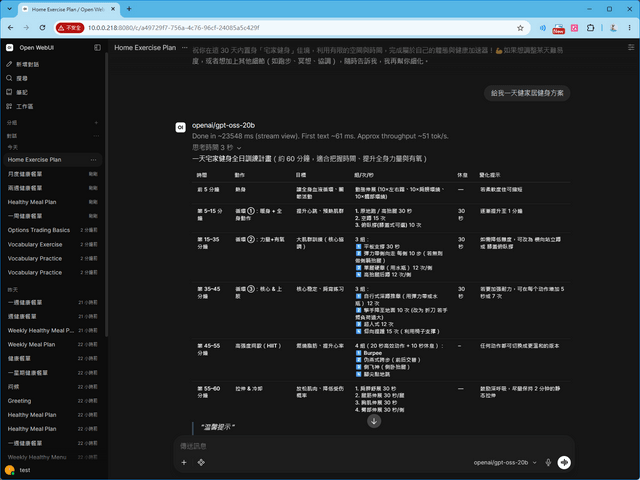
Open WebUI 介面連接 vLLM API 服務,能成功讀取正在運行的 LLM 模型。筆者使用 GPT-OSS-20B 模型和設定 80% 記憶體佔用。單次請求推理下,MINIX T5000 可提供約 46 ~ 51+ Response Token Per Second (tokens per second)。
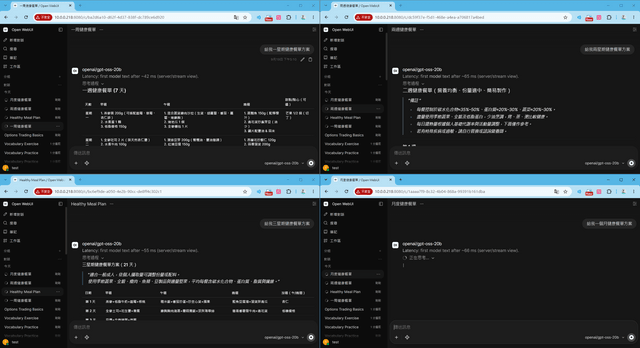
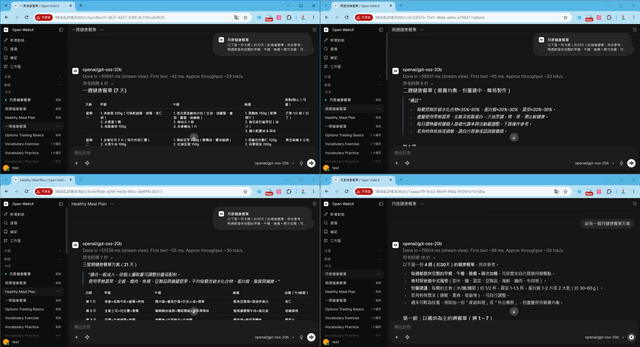
同時進行四個請求推理下,vLLM 後端能夠以極短的延遲時間下,同時處理不同請求,不會出現需要等待上一個請求完成才繼續處理下一個請求的排隊等待情況。四個推理分別錄得 29 / 30 / 30 / 34 Response Token Per Second (tokens per second),雖然個別請求吐字速度稍微下降,但整體的吐字吞肚量提升了。
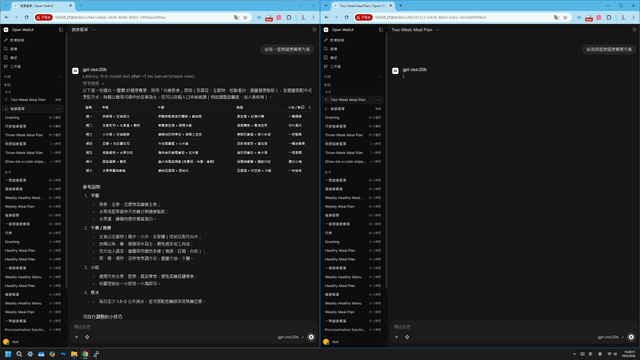
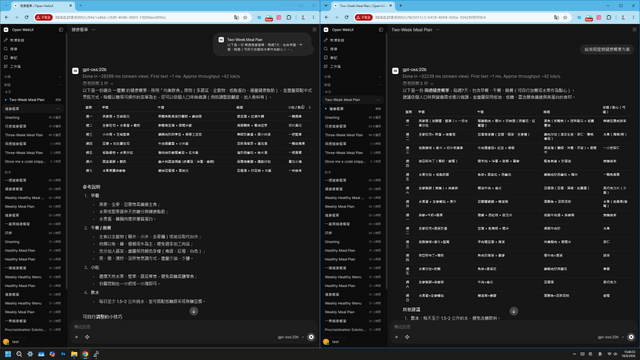
Ollama 後端同時運行兩個推理請求,在處理一個請求,另一個請求則排隊等待。
vLLM Benchmark 跑分
▲ gpt-oss-20b (vllm)
▲ Cosmos-Reason2-2B (FP8)
▲ Cosmos-Reason2-28B (FP8)
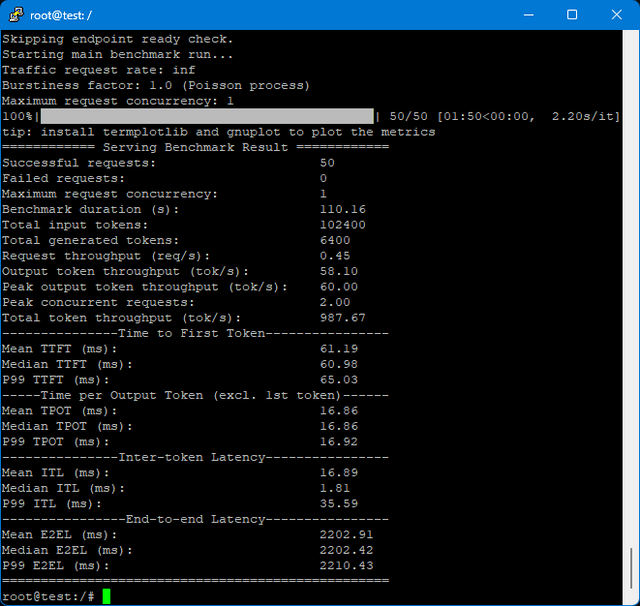
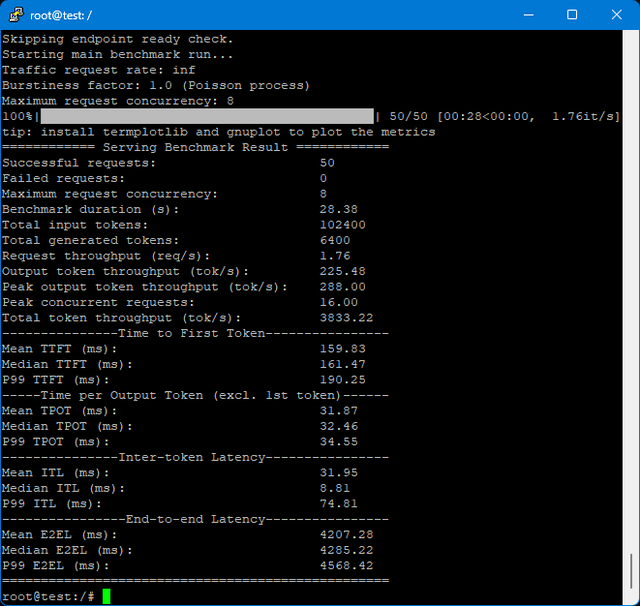
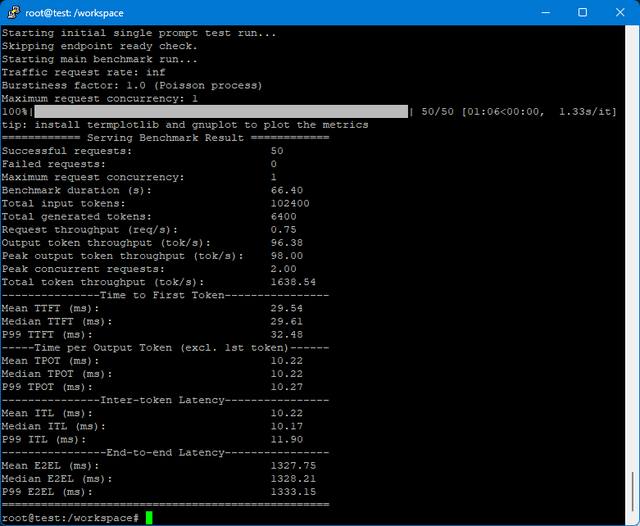
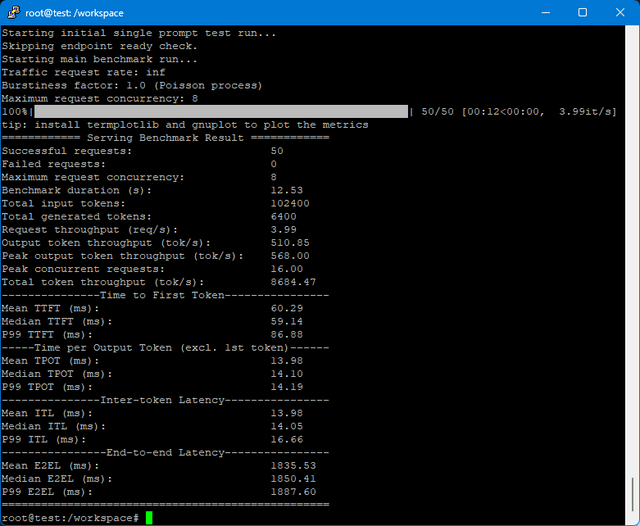
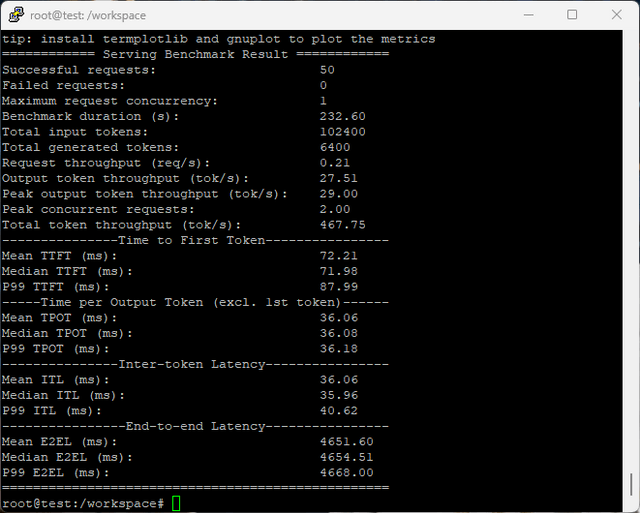
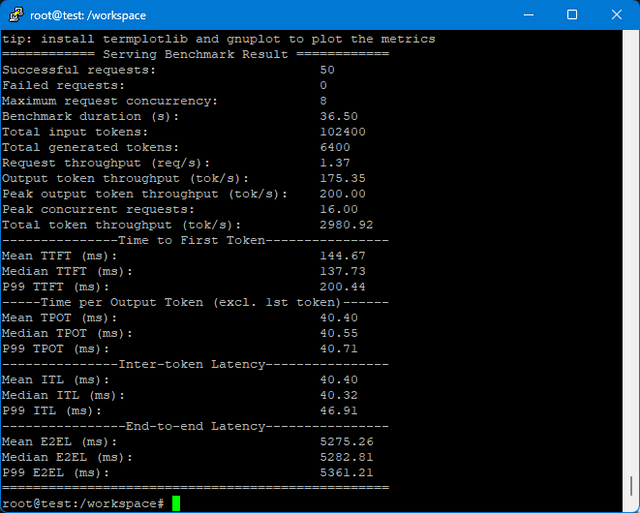
參考 Jetson AI Lab 的 GenAI Benchmarking: LLMs and VLMs on Jetson,執行 vllm bench serve 指令可為 LLM 和 VLM 模型進行 benchmark 跑分測試,以測試 MINIX T5000 在不同模型中的 Time to First Token (prefill)、Output Token Throughput (tok/s)、Inter-Token Latency (ITL) 效能表現。
Benchmark 測試使用 gpt-oss-20b (MXFP4)、Cosmos-Reason2-2B (FP8)、Cosmos-Reason2-8B (FP8) 模型及量化格式。
gpt-oss-20b (MXFP4) 在 1 個用戶和 8 個用戶發送請求下,分別獲得 Mean TFT 61.19ms / 159.83ms、Output Token Throughput 58.10tok/s / 225.48tok/s、Mean ITL 16.89ms / 31.95。
Cosmos-Reason2-2B (FP8) 在 1 個用戶和 8 個用戶發送請求下,分別獲得 Mean TFT 29.54ms / 60.29ms、Output Token Throughput 96.38tok/s / 510.85tok/s、Mean ITL 10.22ms / 13.98。
Cosmos-Reason2-8B (FP8) 在 1 個用戶和 8 個用戶發送請求下,分別獲得 Mean TFT 72.21ms / 144.67ms、Output Token Throughput 27.51tok/s / 175.35tok/s、Mean ITL 36.06ms / 40.40。
Live VLM WebUI
參考 Cosmos Reason2 Models on Jetson,用家可下載和運行 NVIDIA Cosmos Reason2 VLM (Vision Language Model) 推理視覺語言模型,以及部署 NVIDIA AI IOT 提供的 Live VLM WebUI。
Cosmos Reason2 專為物理 AI 與機器人技術設計,可讓機器人和視覺 AI 代理程式像人類一樣進行推理,利用先驗知識、物理理解和常識來理解現實世界並採取行動。
模型具備對空間、時間及基礎物理的理解能力,並可作為規劃模型,用以推理具身代理程式 (embodied agent) 下一步可能採取的行動。此模型亦擁有思維鏈(chain-of-thought)推理能力,在無需人工標註的情況下理解世界動態,並提供 2B 和 8B 兩種尺寸,使用場景為影像分析 AI 代理、數據策劃與標註、機器人規劃與推理等,大多使用攝影機、感應器、機械臂、機械人來進行開發。
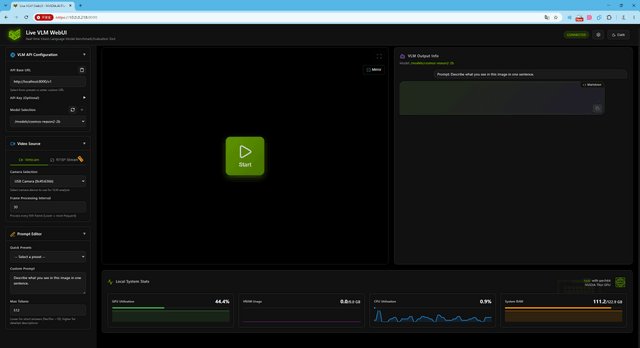
NVIDIA AI IOT 提供的 Live VLM WebUI 是一個專為 VLM 模型進行互動和 Benchmark 測試的通用網頁介面,可讓 VLM 模型讀取 Webcam 網絡攝影機或 RTSP Stream 中的串流影像畫面,配合 Prompts 提示詞進行分析和理解,並輸出文字回應。介面支援 vLLM / SGLang / Ollama /TGI 等 OpenAI-compatible API 的後端推理框架,提供 8 組預設 Prompts,並可自訂 Prompts 內容。
Live VLM WebUI 設有 VLM API Configuration、Video Source、Prompt Edito、串流影片畫面、VLM Output Info、即時系統監控等介面項目。點擊 Start 鍵後將開始預覽攝影機,並把畫面傳送至 VLM 模型。每次完成推理處理後,介面將顯示輸出回應,以及顯示單次延遲時閒、平均延遲時間、處理次數。
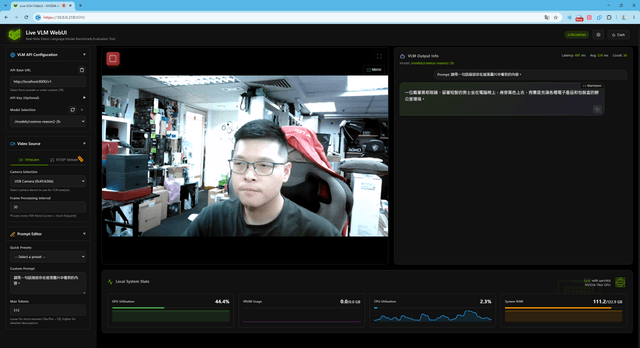
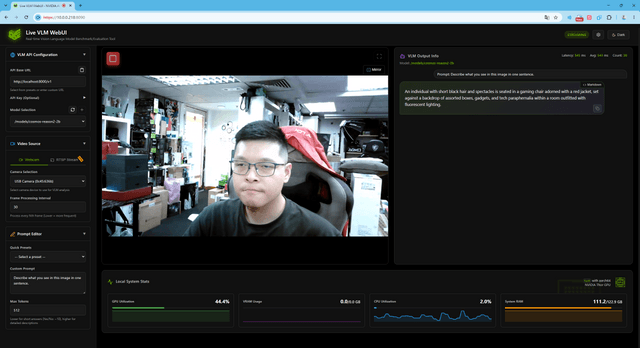
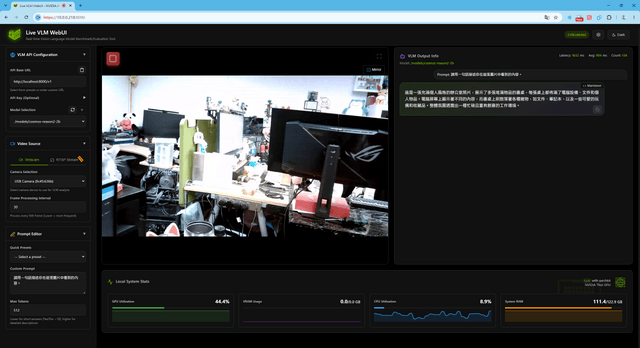
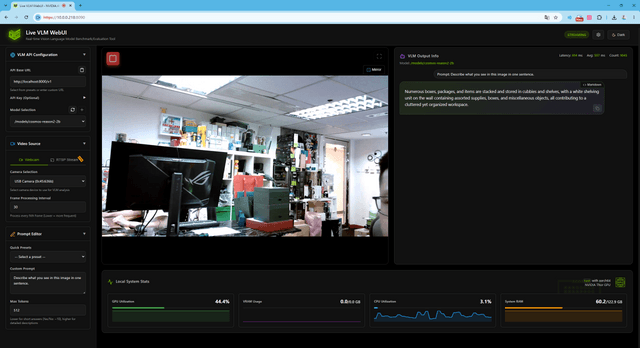
測試使用 Cosmos Reason2 2B VLM 模型、vLLM 後端 (50% 或 80% 記憶體佔用),Prompt 提示詞為「請用一句話描述你在這張圖片中看到的內容」或「Describe what you see in this image in one sentence.」,目的是讓模型簡單描述畫面的內容。在不同的場景,以及中英文版本的提示詞下,MINIX T5000 錄得約 500 ~ 1200ms 延遲時間,約半秒至一秒時間便可生成回應。
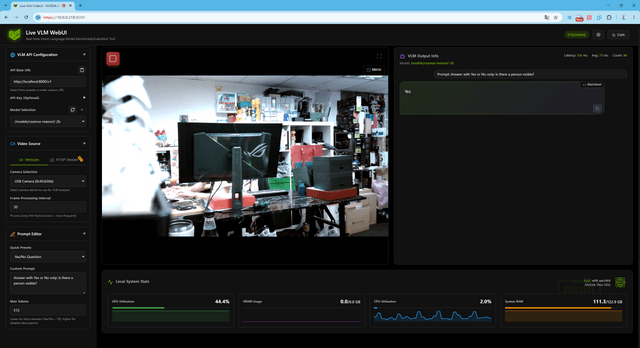
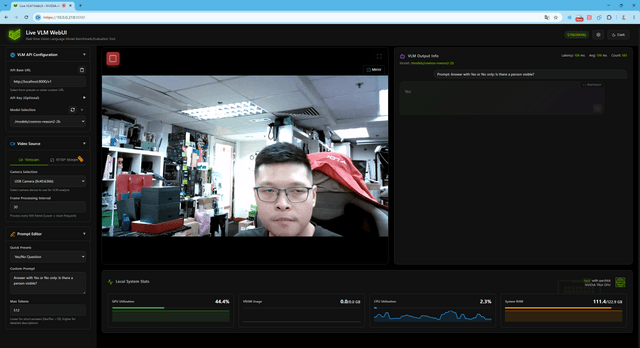
測試使用 Cosmos Reason2 2B VLM 模型、vLLM 後端 (80% 記憶體佔用),Prompt 提示詞為「Answer with Yes or No only: Is there a person visible?」,目的是讓模型使用 Yes 或 No 文字回應畫面中是否偵測到人。在不同的場景下,MINIX T5000 錄得約 50 ~ 200ms 延遲時間,不到半秒時間便可生成回應。
MINIX T4000 / T5000 AI 迷你工作站
售價︰HK$39,500 (T4000)、HK$57,100 (T5000)
查詢︰QC Supplies (3853-5353)
平平評語:
全新 MINIX T5000 為強大的小型桌面 AI 運算電腦,搭載 NVIDIA Blackwell 架構的 Jetson T5000 模組,配備 128GB LPDDR5X 記憶體和 DUAL 10G LAN 網絡模組,可提供高達 2070 FP4 TFLOPS AI 運算效能,專為物理 AI 與人形機器人開發而設計,並預裝 Ubuntu Linux 作業系統的 NVIDIA JetPack SDK 軟體開發套件,提供開箱即用的特色。
相較於工業級或企業 ODM 廠商的 Jetson Thor 嵌入式版本,MINIX T5000 採用更貼近 Jetson Thor Developer Kit 的配置,具備緊湊型 1.4L 主機設計,以及 1x USB-C + 4x USB-A、2x HDMI、2x 10G LAN 接口等 IO 介面,專攻消費級市場,專為個人創作者、小型工作室提供靈活的桌面方案。
